English · PDF 209
任意角 $0^\circ < \theta^\circ < 360^\circ$ 都可以表示为如下形式
$$\theta = \sum_{i=0}^{\infty} n_i \phi_i$$
其中 $\tan \phi_i^\circ = 10^{-i}$ 且 $n_i$ 为非负整数。请将 $\theta = 56.5$ 表示成这种形式,并利用上面的递推关系计算 $\sin \theta^\circ$ 和 $\cos \theta^\circ$ ,精确到小数点后 5 位。(这种计算三角函数的方法被用于某些计算器中。)
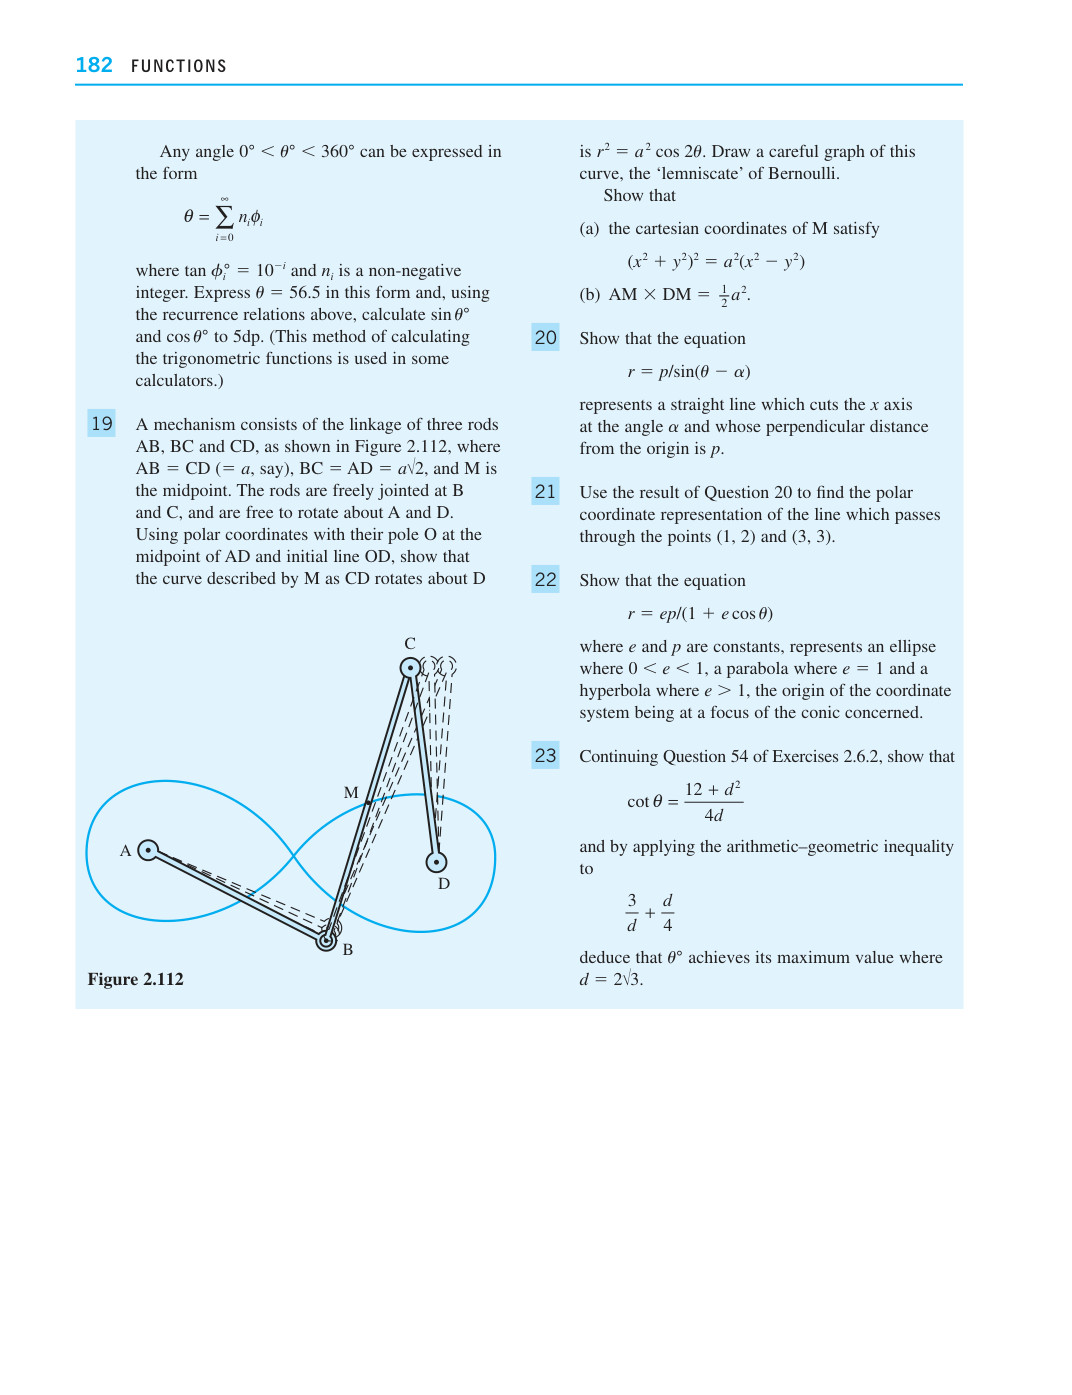
19 一个机构由三根杆 AB、BC 和 CD 连接而成,如图 2.112 所示,其中 AB = CD(设为 a),BC = AD = a√2,M 为中点。各杆在 B 和 C 处自由铰接,并可绕 A 和 D 自由转动。采用极坐标,其极点 O 位于 AD 的中点,初始线为 OD,证明当 CD 绕 D 转动时 M 所描出的曲线
为 $r^2 = a^2 \cos 2\theta$ 。请仔细绘出这条曲线,即伯努利双纽线。
证明
(a)M 的直角坐标满足
$$(x^2 + y^2)^2 = a^2(x^2 - y^2)$$
(b) $\text{AM} \times \text{DM} = \frac{1}{2}a^2$ 。
20 证明方程
$$r = p/\sin(\theta - \alpha)$$
表示一条直线,该直线与 $x$ 轴的夹角为 $\alpha$ ,且它到原点的垂直距离为 $p$ 。
21 利用第 20 题的结果,求经过点 (1, 2) 和 (3, 3) 的直线的极坐标表示。
22 证明方程
$$r = ep/(1 + e \cos \theta)$$
其中 $e$ 和 $p$ 为常数,当 $0 < e < 1$ 时表示椭圆,当 $e = 1$ 时表示抛物线,当 $e > 1$ , 其中坐标系 b 的原点位于相应圆锥曲线的一个焦点上。
23 继续习题 2.6.2 的第 54 题,证明
$$\cot \theta = \frac{12 + d^2}{4d}$$
并对
$$\frac{3}{d} + \frac{d}{4}$$
应用算术–几何不等式, $\frac{3}{d} + \frac{d}{4}$ 推出 $\theta^\circ$ 在 $d = 2\sqrt{3}$ .
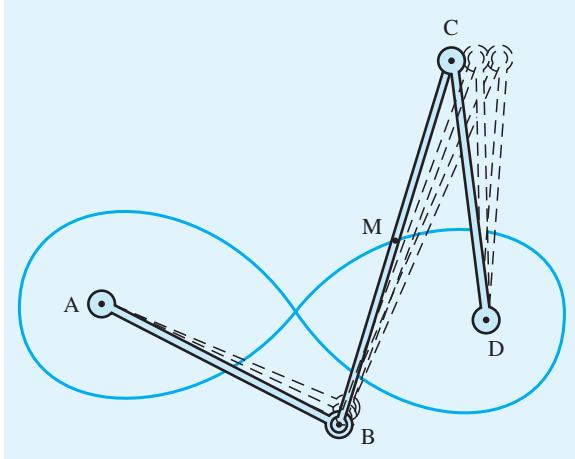
处取得其最大值。图 2.112