English · PDF 964
分解为部分分式得
$$I_2(s) = -\frac{\frac{45}{17}}{3s+10} + \frac{\frac{4}{5}}{s+1} + \frac{7}{85} \frac{s-26}{s^2+4}$$
取拉普拉斯逆变换得副边电路中的电流为
$$i_2(t) = \frac{4}{5}e^{-t} - \frac{15}{17}e^{-10t/3} + \frac{7}{85}\cos 2t - \frac{91}{85}\sin 2t$$
当 $t \rightarrow \infty$ 时,电流将趋于正弦响应
$$i_2(t) = \frac{7}{85}\cos 2t - \frac{91}{85}\sin 2t$$
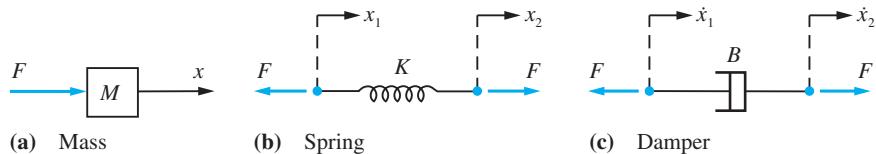
机械平移系统可用于对许多情况进行建模,它包含三个基本元素:质量(具有质量 $M$ ,单位为 kg)、弹簧(具有弹簧刚度 $K$ ,单位为 $\text{N m}^{-1}$ )和阻尼器(具有阻尼系数 $B$ ,单位为 $\text{N s m}^{-1}$ )。相关变量为位移 $x(t)$ (以 m 为单位)和力 $F(t)$ (以 N 为单位)。按照惯例,基本元件用符号表示,如图 11.11 所示。
图 11.11
平移机械系统的组成元件。
假设我们处理的是理想弹簧和阻尼器(即假设它们呈线性特性),则在时刻 $t$ 处力与位移之间的关系为
$$\begin{aligned} \text{mass: } F &= M \frac{d^2x}{dt^2} = M\ddot{x} && \text{(Newton's law)} \ \text{spring: } F &= K(x_2 - x_1) && \text{(Hooke's law)} \ \text{damper: } F &= B\left(\frac{dx_2}{dt} - \frac{dx_1}{dt}\right) = B(\dot{x}_2 - \dot{x}_1) \end{aligned}$$
利用这些关系可得到系统方程,随后可用拉普拉斯变换技术进行分析。
图 11.12(a) 所示的质量–弹簧–阻尼器系统中的质量块在时刻 $F(t) = 4 \sin \omega t$ 受到外部施加的周期力 $t = 0$ 。试求在时刻 $x(t)$ 时质量块产生的位移 $t$ ,已知 $x(0) = \dot{x}(0) = 0$ , 针对以下两种情况
(a) $\omega = 2$ (b) $\omega = 5$