English · PDF 258
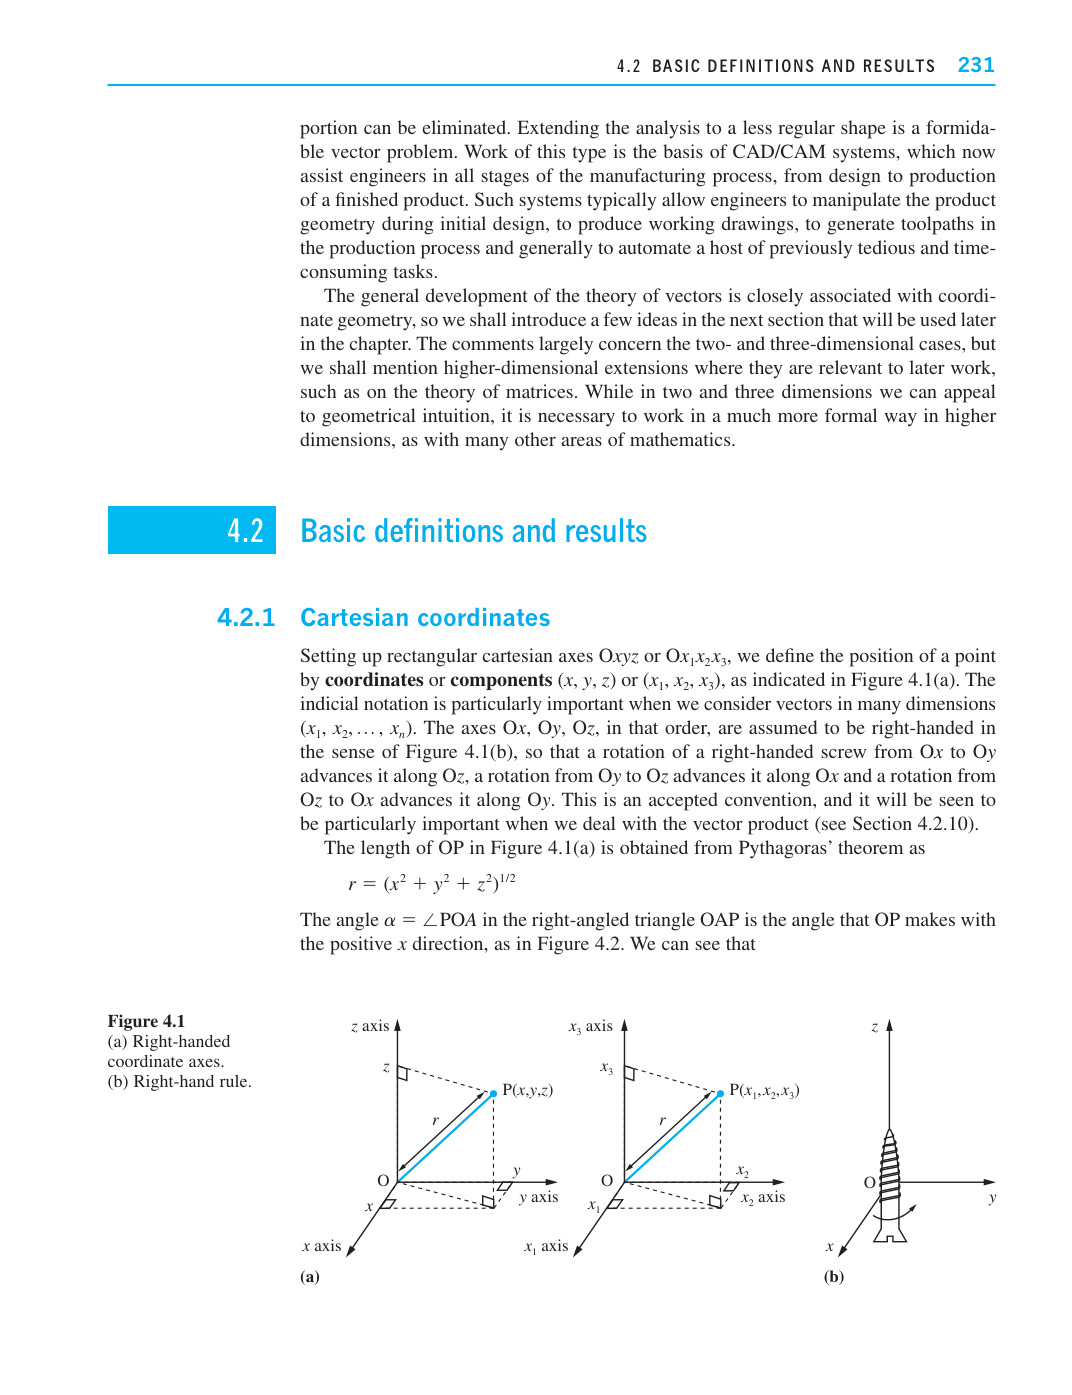
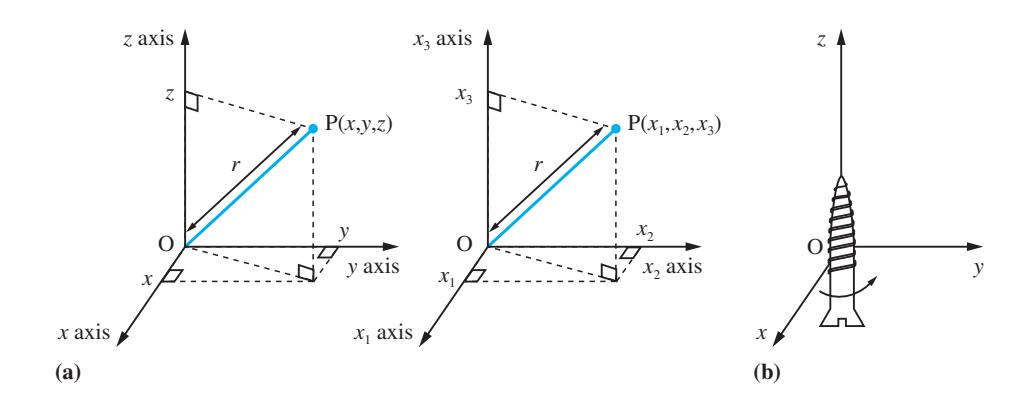
图 4.1
部分可以被消去。将这一分析推广到不太规则的形状是一个艰巨的矢量问题。这类工作是 CAD/CAM 系统的基础,这些系统如今在制造过程的各个阶段(从设计到成品的生产)为工程师提供帮助。此类系统通常允许工程师在初始设计阶段操纵产品的几何形状、绘制工作图纸、在生产过程中生成刀具路径,并总体上使许多以前繁琐且耗时的任务实现自动化。
矢量理论的一般发展 closely 与坐标几何密切相关,因此我们将在下一节介绍一些本章后面会用到的概念。这些说明主要涉及二维和三维情形,但我们也会提到与后续工作(如矩阵理论)相关的更高维的推广。在二维和三维中我们可以借助几何直觉,但在更高维度中,与数学的许多其他领域一样,必须以更加形式化的方式进行推导。
建立直角笛卡尔坐标轴 $Oxyz$ 或 $Ox_1x_2x_3$ ,我们通过坐标或分量来定义一个点的位置 $(x, y, z)$ 或 $(x_1, x_2, x_3)$ ,如图 4.1(a) 所示。当我们考虑多维情形下的矢量时,下标记法尤为重要 $(x_1, x_2, \dots, x_n)$ 。这些坐标轴 $Ox$ , $Oy$ , $Oz$ , 按此顺序,假定它们按图 4.1(b) 所示为右手系,因此将右手螺钉从 $Ox$ 旋转到 $Oy$ 时,螺钉沿 $Oz$ 前进;从 $Oy$ 旋转到 $Oz$ 时,螺钉沿 $Ox$ 前进;从 $Oz$ 旋转到 $Ox$ 时,螺钉沿 $Oy$ 前进。这是一个公认的约定,当我们讨论矢量积时(见第 4.2.10 节),将会看到它尤为重要。
图 4.1(a) 中 OP 的长度由勾股定理求得,为
$$r = (x^2 + y^2 + z^2)^{1/2}$$
角 $\alpha = \angle \text{POA}$ 在直角三角形 OAP 中是 OP 与正 $x$ 方向所成的角,如图 4.2 所示。我们可以看到