English · PDF 435
许多机械系统的振动可以用弹簧-阻尼系统非常令人满意地建模。汽车的减震器和弹簧是最简单的实际例子之一。在更基本的层面上,固体中原子的振动可以通过一个包含通过弹簧力相互作用的原子或分子的晶格来建模。该模型可以详细理解固体的结构以及相互作用的强度,并在半导体物理中研究杂质或“掺杂”材料等领域具有实际应用。
这些系统的运动需要使用牛顿方程,而牛顿方程又需要微积分。我们稍后将讨论求解方法(见第 10 章和第 11 章)。在本案例研究中,我们不考虑振动,而是将注意力限制在静态情况。这是求解振动系统的第一步。即使在这里,我们也将看到矩阵和向量为更复杂的情况提供了一种系统化的方法。
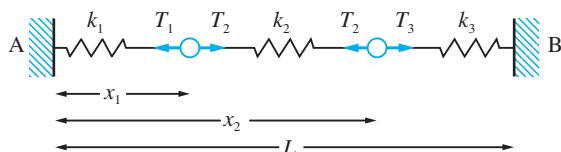
我们从图 5.20 所示的非常简单的情况开始。两个质量块由刚度为 $k_1$ , $k_2$ 和 $k_3$ 、自然长度为 $l_1$ , $l_2$ 和 $l_3$ 的弹簧连接,并固定在 A 和 B 处的墙壁上,距离为 $AB = L$ 。需要计算 $x_1$ 和 $x_2$ 的平衡值。我们使用胡克定律——力与伸长量成正比——来计算张力:
$$\begin{aligned} T_1 &= k_1(x_1 - l_1) \ T_2 &= k_2(x_2 - x_1 - l_2) \ T_3 &= k_3(L - x_2 - l_3) \end{aligned}$$
图 5.20
双粒子系统。
由于力处于平衡状态,
$$\begin{aligned} k_1(x_1 - l_1) &= k_2(x_2 - x_1 - l_2) \ k_2(x_2 - x_1 - l_2) &= k_3(L - x_2 - l_3) \end{aligned}$$
我们有两个未知数的两个联立方程,可以写成矩阵形式为
$$\begin{bmatrix} k_1 + k_2 & -k_2 \ -k_2 & k_2 + k_3 \end{bmatrix} \begin{bmatrix} x_1 \ x_2 \end{bmatrix} = \begin{bmatrix} k_1 l_1 - k_2 l_2 \ k_2 l_2 - k_3 l_3 + k_3 L \end{bmatrix}$$
很容易对 $2 \times 2$ 矩阵求逆,因此我们可以计算出解为
$$\begin{bmatrix} x_1 \ x_2 \end{bmatrix} = \frac{1}{(k_1 + k_2)(k_2 + k_3) - k_2^2} \begin{bmatrix} k_2 + k_3 & k_2 \ k_2 & k_1 + k_2 \end{bmatrix} \begin{bmatrix} k_1 l_1 - k_2 l_2 \ k_2 l_2 - k_3 l_3 + k_3 L \end{bmatrix}$$
如果我们取最简单的情形,即 $k_1 = k_2 = k_3$ 和 $l_1 = l_2 = l_3$ 那么我们就得到显而易见的解 $x_1 = \frac{1}{3}L$ , $x_2 = \frac{2}{3}L$ .