English · PDF 818
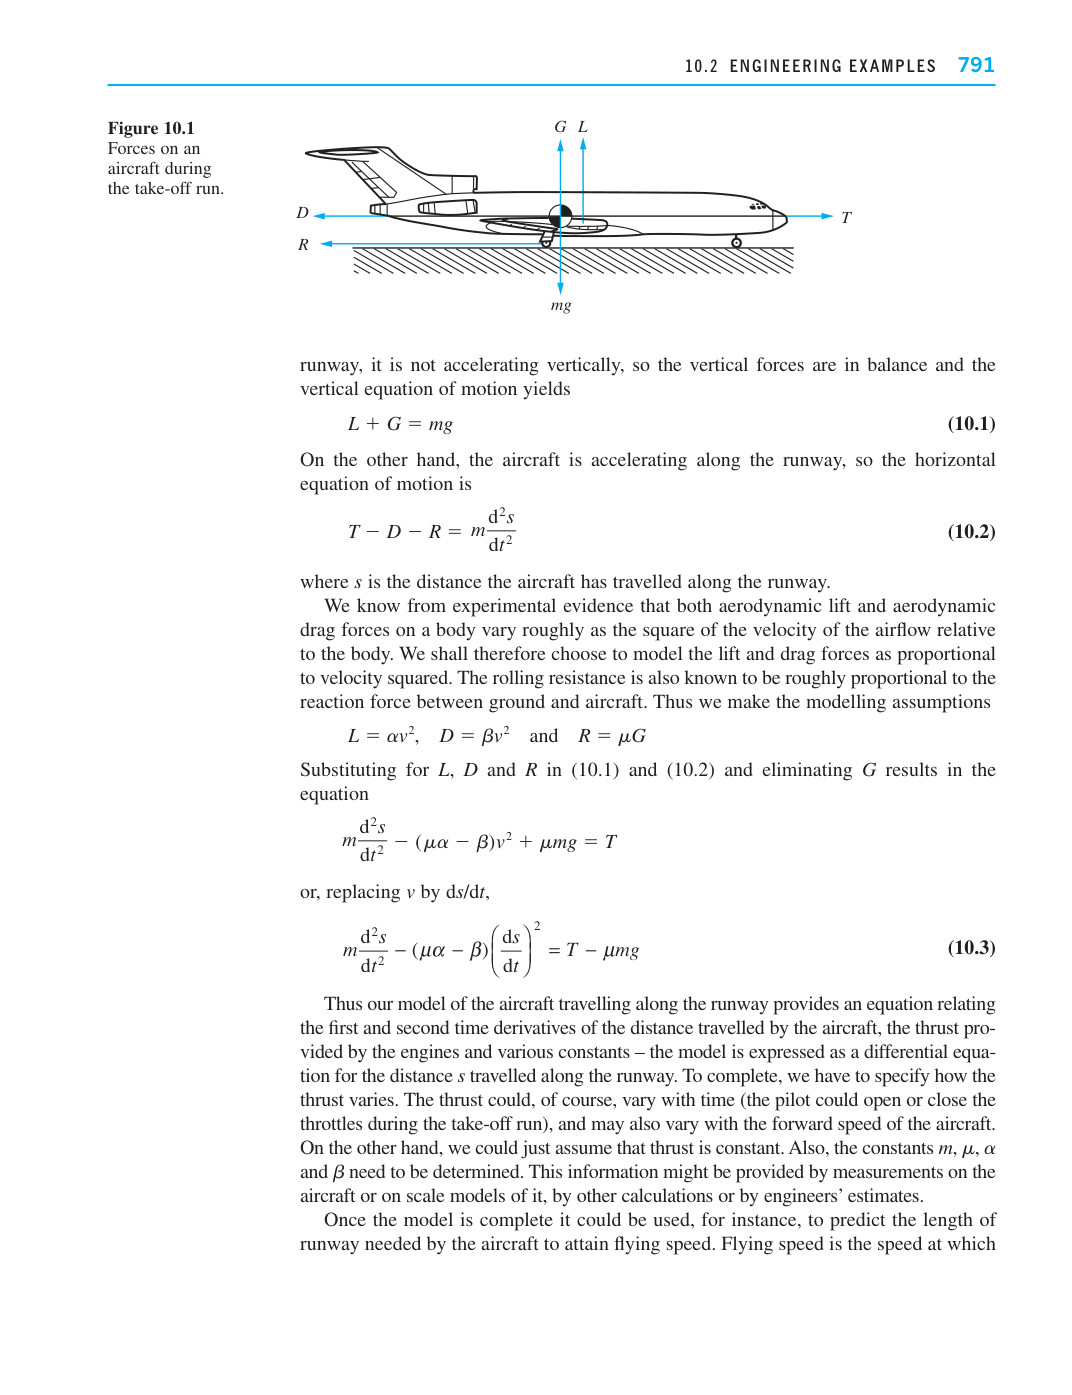
跑道,它在竖直方向上没有加速,因此竖直方向的力是平衡的,竖直方向的运动方程给出
$$L + G = mg \quad (10.1)$$
另一方面,飞机沿跑道加速,因此水平方向的运动方程为
$$T - D - R = m \frac{d^2s}{dt^2} \quad (10.2)$$
其中 s 是飞机沿跑道已行驶的距离。
我们从实验证据得知,作用在物体上的气动升力和气动阻力都大致随气流相对于物体的速度的平方而变化。因此我们选择将升力和阻力建模为与速度的平方成正比。滚动阻力也已知大致与地面和飞机之间的反作用力成正比。于是我们作出如下建模假设
$$L = \alpha v^2, \quad D = \beta v^2 \quad \text{and} \quad R = \mu G$$
将 L、D 和 R 代入 (10.1) 和 (10.2) 并消去 G,得到方程
$$m \frac{d^2s}{dt^2} - (\mu\alpha - \beta)v^2 + \mu mg = T$$
或者,用 ds/dt 替换 v,得
$$m \frac{d^2s}{dt^2} - (\mu\alpha - \beta) \left( \frac{ds}{dt} \right)^2 = T - \mu mg \quad (10.3)$$
因此,我们关于飞机沿跑道行驶的模型给出了一个方程,它将飞机已行驶距离的一阶和二阶时间导数、发动机提供的推力以及各种常数联系起来——该模型表示为距离的一个微分方程 $s$ 沿跑道行驶的距离。为完成建模,我们必须指明推力如何变化。推力当然可以随时间变化(飞行员可以在起飞滑跑过程中开大或关小油门),也可能随飞机的前进速度变化。另一方面,我们也可以简单地假设推力为常数。此外,常数 $m$ , $\mu$ , $\alpha$ 和 $\beta$ 也需要确定。这些信息可能来自对飞机或其缩比模型的测量、其他计算或工程师的估计。
模型完成后,例如可以用它来预测飞机达到飞行速度所需的跑道长度。飞行速度是指
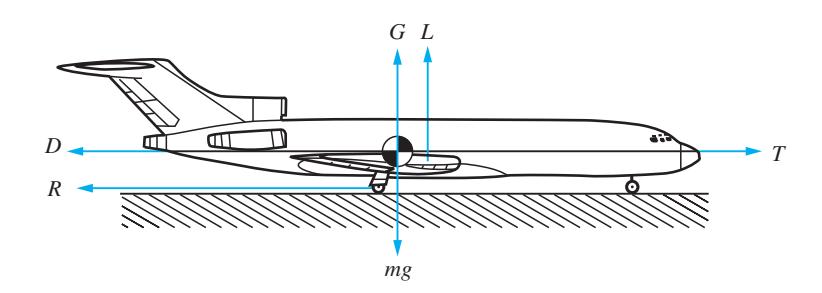
图 10.1 起飞滑跑过程中作用在飞机上的力。