English · PDF 865
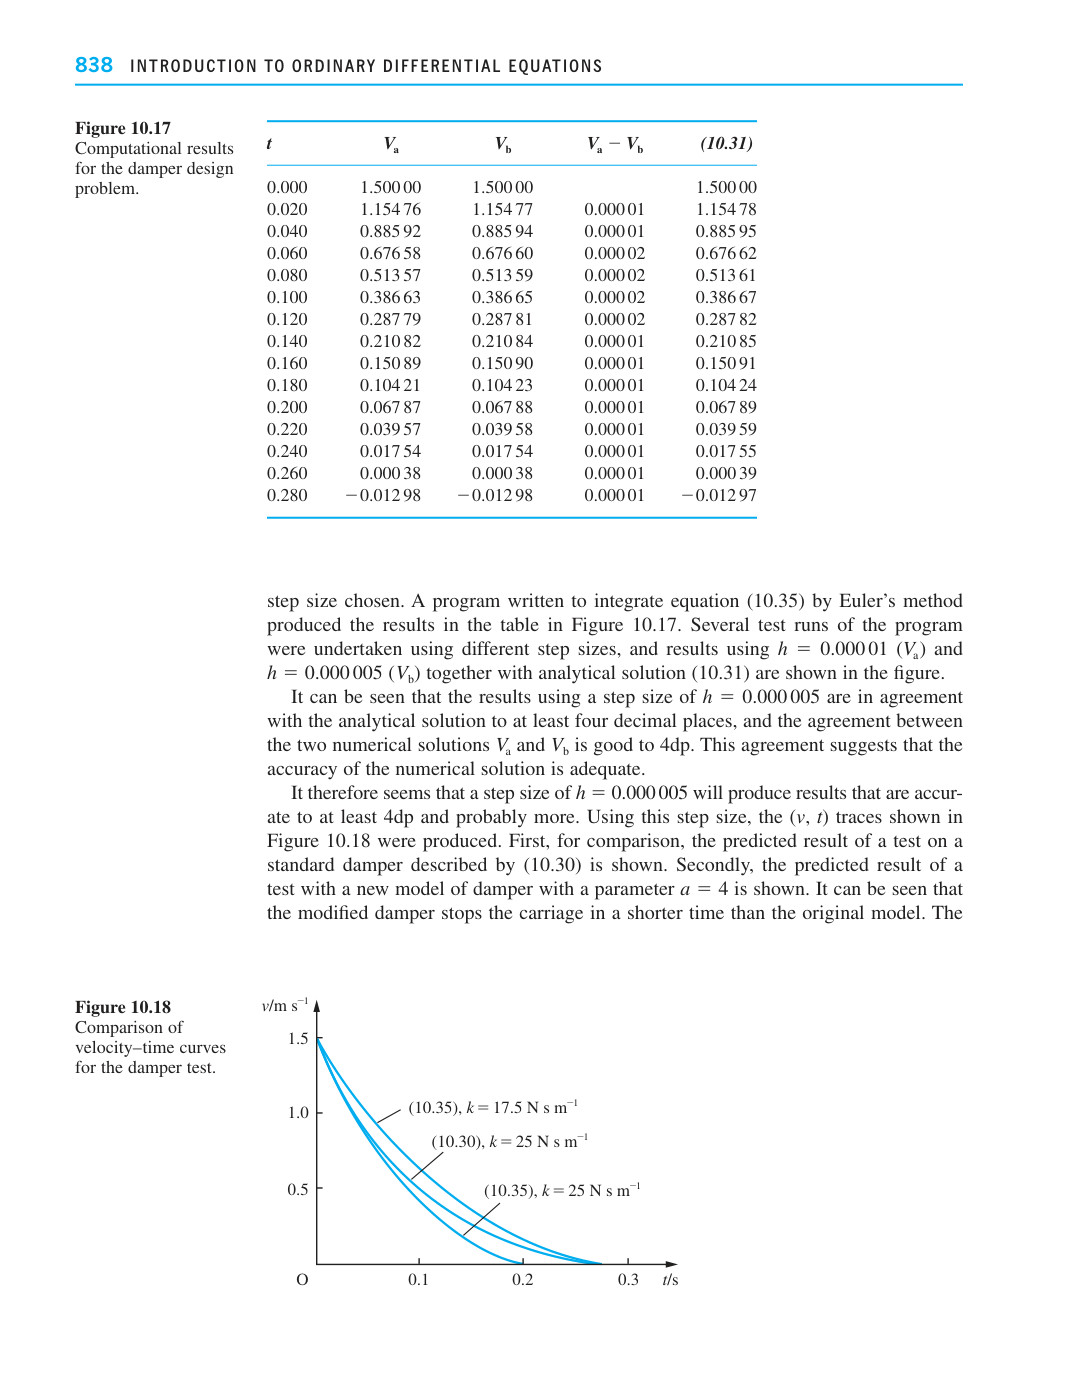
已选定步长。编写了一个程序,用欧拉法对式 (10.35) 进行积分,所得结果列于图 10.17 的表中。使用不同步长对该程序进行了多次试运行,图中给出了使用 $h = 0.00001$ ( $V_a$ ) 和 $h = 0.000005$ ( $V_b$ ) 的结果以及解析解 (10.31) 的结果。
可以看出,使用步长 $h = 0.000005$ 所得的结果与解析解至少在小数点后四位上一致,且两个数值解 $V_a$ 和 $V_b$ 之间的一致性达到小数点后四位。这种一致性表明数值解的精度是足够的。
因此,步长 $h = 0.000005$ 似乎能产生至少精确到小数点后四位、甚至更高精度的结果。使用该步长,得到了图 10.18 所示的 $(v, t)$ 曲线。首先,作为对比,图中给出了对由式 (10.30) 描述的标准阻尼器进行测试的预测结果。其次,图中给出了对带有参数 $a = 4$ 的新型阻尼器模型进行测试的预测结果。可以看出,改进后的阻尼器使滑车停止所需的时间比原模型更短。
| t | V a | V b | V a | − V b | (10.31) | |||
|---|---|---|---|---|---|---|---|---|
| 0.000 | 1.500 | 00 | 1.500 | 00 | 1.500 | 00 | ||
| 0.020 | 1.154 | 76 | 1.154 | 77 | 0.000 | 01 | 1.154 | 78 |
| 0.040 | 0.885 | 92 | 0.885 | 94 | 0.000 | 01 | 0.885 | 95 |
| 0.060 | 0.676 | 58 | 0.676 | 60 | 0.000 | 02 | 0.676 | 62 |
| 0.080 | 0.513 | 57 | 0.513 | 59 | 0.000 | 02 | 0.513 | 61 |
| 0.100 | 0.386 | 63 | 0.386 | 65 | 0.000 | 02 | 0.386 | 67 |
| 0.120 | 0.287 | 79 | 0.287 | 81 | 0.000 | 02 | 0.287 | 82 |
| 0.140 | 0.210 | 82 | 0.210 | 84 | 0.000 | 01 | 0.210 | 85 |
| 0.160 | 0.150 | 89 | 0.150 | 90 | 0.000 | 01 | 0.150 | 91 |
| 0.180 | 0.104 | 21 | 0.104 | 23 | 0.000 | 01 | 0.104 | 24 |
| 0.200 | 0.067 | 87 | 0.067 | 88 | 0.000 | 01 | 0.067 | 89 |
| 0.220 | 0.039 | 57 | 0.039 | 58 | 0.000 | 01 | 0.039 | 59 |
| 0.240 | 0.017 | 54 | 0.017 | 54 | 0.000 | 01 | 0.017 | 55 |
| 0.260 | 0.000 | 38 | 0.000 | 38 | 0.000 | 01 | 0.000 | 39 |
| 0.280 | − 0.012 | 98 | − 0.012 | 98 | 0.000 | 01 | − 0.012 | 97 |
图 10.17
阻尼器设计问题
的计算结果。
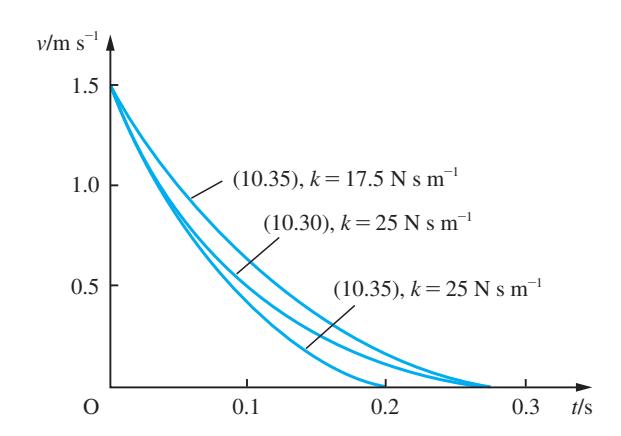
图 10.18
阻尼器测试的
速度–时间曲线
对比。