English · PDF 892
悬臂梁设计为在小挠度下工作;也就是说,设计者将选择悬臂梁的尺寸和制造材料,使得在预期的最大载荷下,悬臂梁的挠度都很小。在此范围内,悬臂梁尖端的挠度将与所施加的载荷成正比。采用图 10.20 中的记号,我们可以写出
$$d = \frac{1}{k}F \quad (10.40)$$
其中 d 是悬臂梁的挠度,F 是所施加的载荷,k 是一个常数。式 (10.40) 本质上表达了悬臂梁的一个数学模型,尽管是一个非常简单的模型。该模型适用于使悬臂梁挠度保持在线性范围内(挠度与载荷成正比)的施加载荷,而对于导致非线性挠度、永久变形和断裂的更大载荷则不适用。
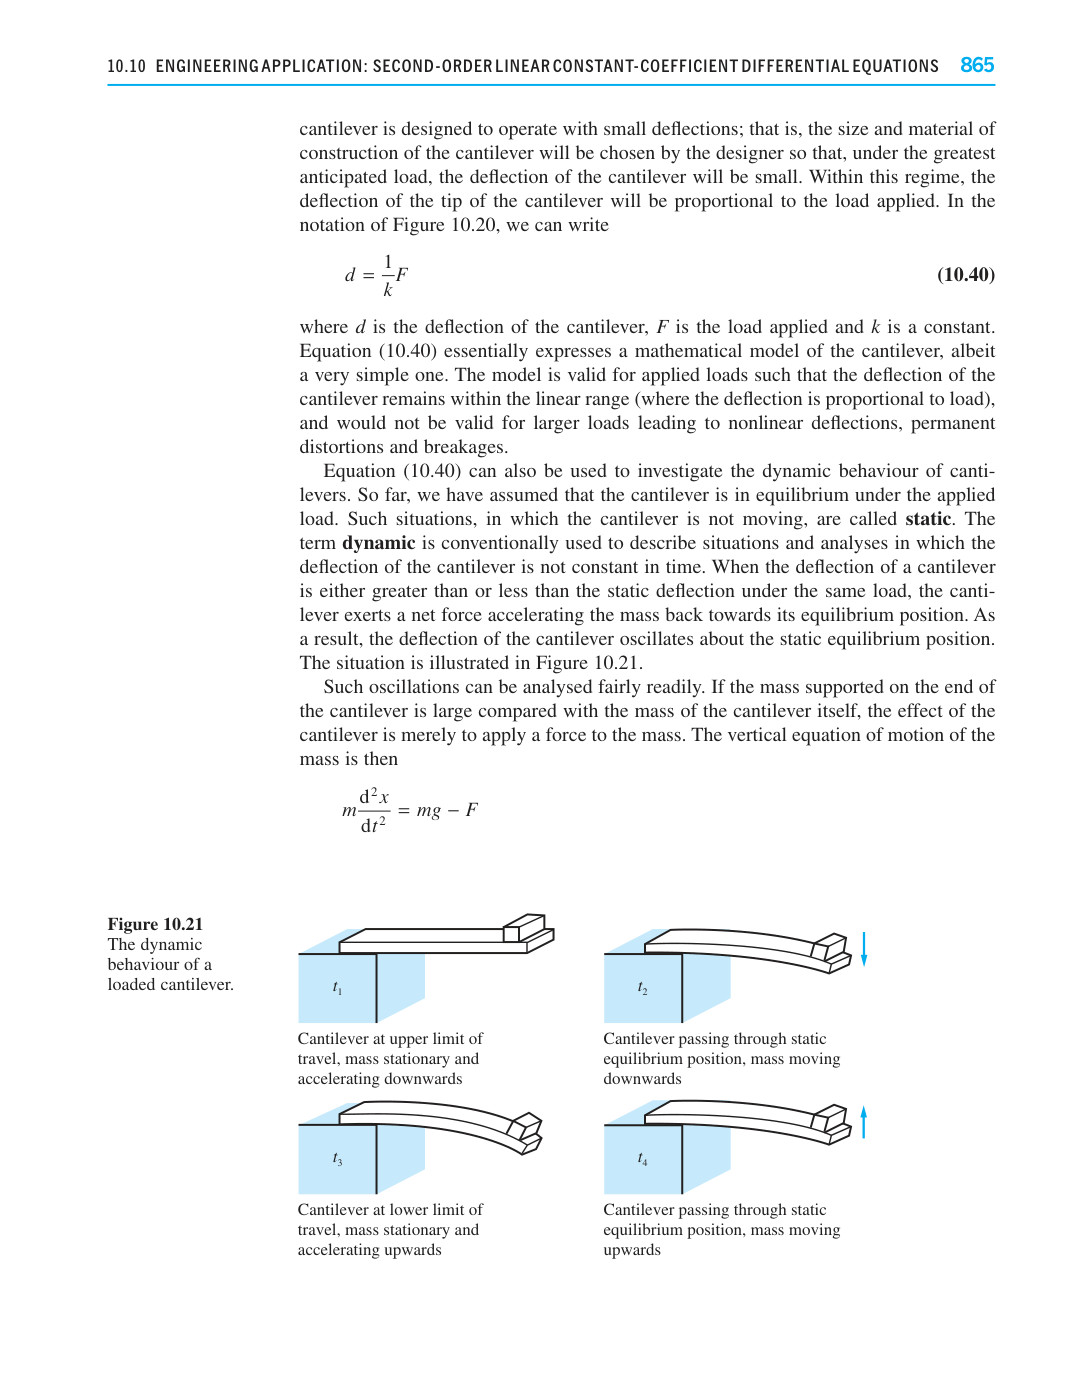
式 (10.40) 也可用于研究悬臂梁的动态行为。到目前为止,我们一直假设悬臂梁在所施加的载荷下处于平衡状态。这种悬臂梁不运动的情况称为静态。动态一词通常用于描述悬臂梁挠度随时间变化的情况和分析。当悬臂梁的挠度大于或小于相同载荷下的静态挠度时,悬臂梁会产生一个净力,使质量加速回到其平衡位置。因此,悬臂梁的挠度会围绕静态平衡位置振荡。这种情况如图 10.21 所示。
这种振荡可以相当容易地进行分析。如果悬臂梁末端支撑的质量与悬臂梁本身的质量相比很大,则悬臂梁的作用仅仅是对该质量施加一个力。于是该质量的竖直运动方程为
$$m \frac{d^2 x}{dt^2} = mg - F$$
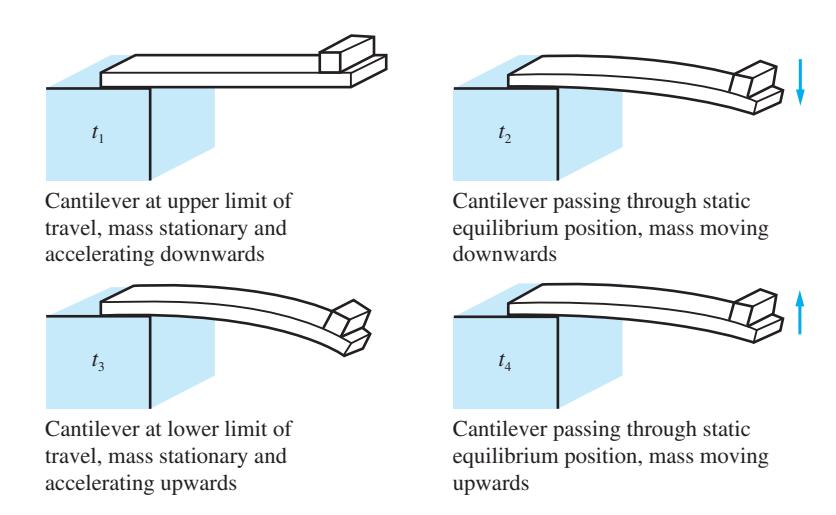
图 10.21 载荷悬臂梁的动态行为。