English · PDF 893
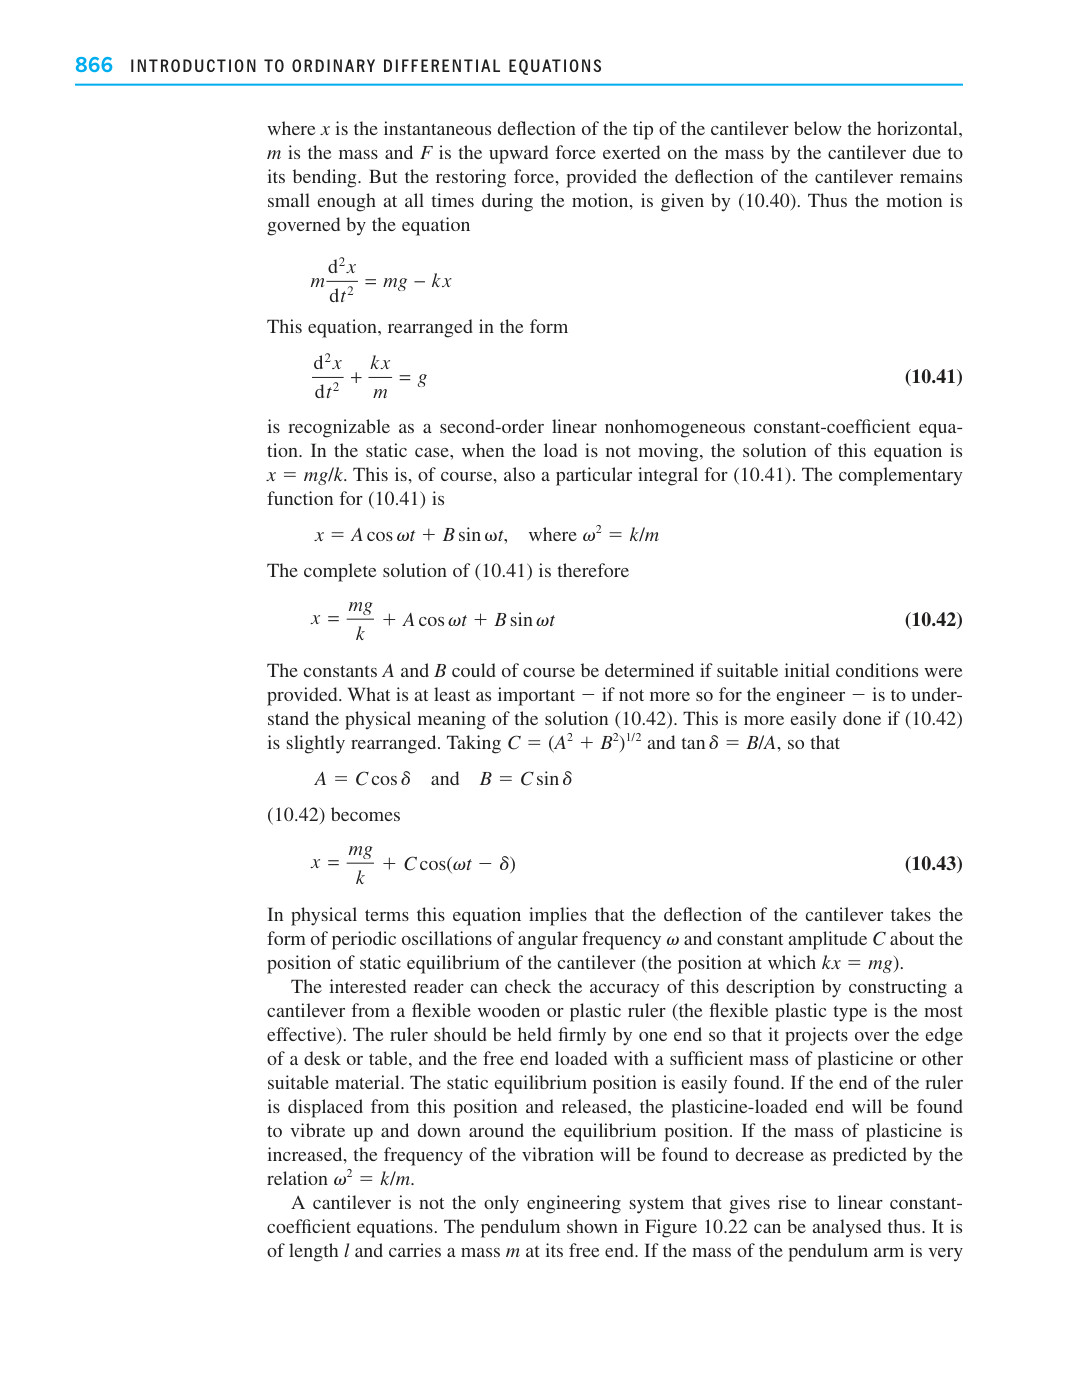
其中 $x$ 是悬臂梁末端在水平线以下的瞬时挠度, $m$ 是质量, $F$ 是悬臂梁因弯曲而对质量施加的向上的力。但只要悬臂梁的挠度在运动过程中始终保持足够小,回复力就由 (10.40) 给出。因此,该运动由如下方程控制
$$m \frac{d^2 x}{dt^2} = mg - kx$$
该方程整理为如下形式
$$\frac{d^2x}{dt^2} + \frac{kx}{m} = g \quad (10.41)$$
后可识别为一个二阶线性非齐次常系数方程。在静态情形下,即载荷不运动时,该方程的解为 $x = mg/k$ 。这当然也是 (10.41) 的一个特解。(10.41) 的补函数为
$$x = A \cos \omega t + B \sin \omega t, \quad \text{where } \omega^2 = k/m$$
因此 (10.41) 的完全解为
$$x = \frac{mg}{k} + A \cos \omega t + B \sin \omega t \quad (10.42)$$
常数 $A$ 和 $B$ 当然,如果提供了合适的初始条件,就可以确定。对工程师而言,至少同样重要——甚至更为重要的是理解解 (10.42) 的物理意义。如果将 (10.42) 稍作改写,这一点就更容易做到。取 $C = (A^2 + B^2)^{1/2}$ 和 $\tan \delta = B/A$ ,使得
$$A = C \cos \delta$$ 和 $B = C \sin \delta$
(10.42) 变为
$$x = \frac{mg}{k} + C \cos(\omega t - \delta) \quad (10.43)$$
从物理角度来看,该方程意味着悬臂梁的挠度表现为角频率为 $\omega$ 、振幅恒定为 $C$ 的周期性振荡,振荡围绕悬臂梁的静平衡位置(即 $kx = mg$ 的位置)进行。
有兴趣的读者可以通过用一根柔性的木质或塑料直尺(柔性塑料直尺效果最好)制作一个悬臂梁来检验这一描述的准确性。用手牢牢握住直尺的一端,使其伸出书桌或桌子的边缘,并在自由端加上足够质量的橡皮泥或其他合适的材料。静平衡位置很容易找到。如果将直尺的端部从该位置移开然后释放,就会发现加载橡皮泥的端部围绕平衡位置上下振动。如果增加橡皮泥的质量,就会发现振动频率按关系式 $\omega^2 = k/m$ 所预测的那样降低。
悬臂梁并不是唯一会产生线性常系数方程的工程系统。图 10.22 所示的摆也可以这样分析。其长度为 $l$ 并在其自由端携带一个质量 $m$ 。如果摆臂的质量非常