English · PDF 894
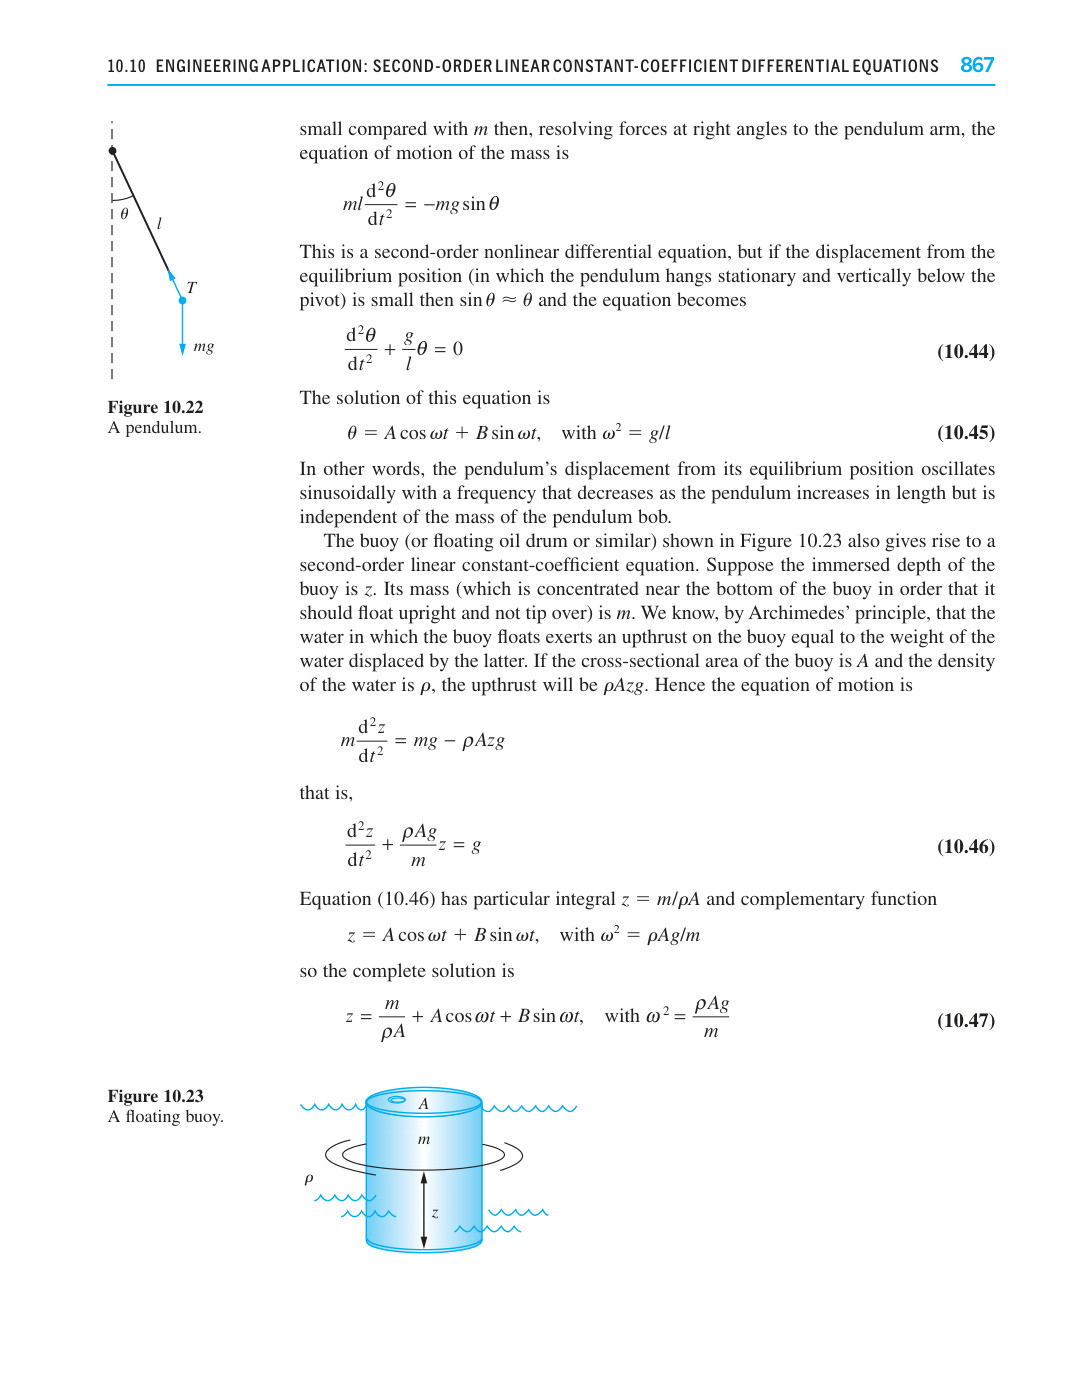
与 m 相比很小时,沿垂直于摆臂方向分解力,质量块的运动方程为
$$ml \frac{d^2\theta}{dt^2} = -mg \sin\theta$$
这是一个二阶非线性微分方程,但如果偏离平衡位置(即摆静止并竖直悬挂在支点正下方时的位置)的位移很小,则 $\sin \theta \approx \theta$ 于是方程变为
$$\frac{d^2\theta}{dt^2} + \frac{g}{l}\theta = 0 \quad (10.44)$$
该方程的解为
$$\theta = A \cos \omega t + B \sin \omega t, \quad \text{with } \omega^2 = g/l \quad (10.45)$$
换句话说,摆偏离其平衡位置的位移以正弦方式振荡,其频率随摆长增加而减小,但与摆锤的质量无关。
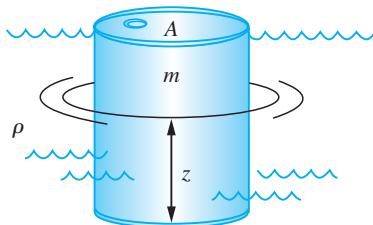
图 10.23 所示的浮标(或漂浮的油桶或类似物)同样产生一个二阶线性常系数方程。设浮标浸入水中的深度为 $z$ 。其质量(为了使它能直立漂浮而不倾倒,质量集中在浮标底部附近)为 $m$ 。根据阿基米德原理,我们知道浮标所漂浮的水会对浮标施加一个等于其排开的水的重量的浮力。如果浮标的横截面积为 $A$ ,水的密度为 $\rho$ ,则浮力为 $\rho Azg$ 。因此运动方程为
$$m \frac{d^2z}{dt^2} = mg - \rho Azg$$
也就是说,
$$\frac{d^2z}{dt^2} + \frac{\rho Ag}{m}z = g \quad (10.46)$$
方程 (10.46) 有特解 $z = m/\rho A$ 和余函数
$$z = A \cos \omega t + B \sin \omega t, \quad \text{with } \omega^2 = \rho A g/m$$ 所以完全解为
$$z = \frac{m}{\rho A} + A \cos \omega $$z = A \cos \omega t + B \sin \omega t, \quad \text{with } \omega^2 = \rho A g / m$$
$$z = \frac{m}{\rho A} + A \cos \omega t + B \sin \omega t, \quad \text{with } \omega^2 = \frac{\rho Ag}{m} \quad (10.47)$$
Figure 10.22 A pendulum.
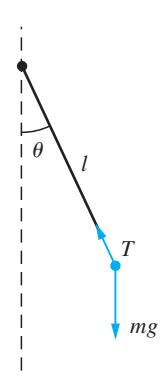
Figure 10.23 A floating buoy.
 $$