English · PDF 895
与悬臂梁的情形一样,该方程的特积分对应于静态平衡解(即浮标恰好浸入水中足够深度,使水施加的浮力等于浮标重量时的状态),而余函数描述浮标围绕该位置的振荡。在这种情况下,浮标以恒定振幅振荡,其频率随浮标质量的增加而降低,随水的密度和/或浮标横截面积的增加而升高。
方程 (10.42)、(10.45) 和 (10.47) 都描述了恒定振幅的振荡。实际上,在所有所述情形中,即振动的悬臂梁、摆动的单摆和上下浮动的浮标,经验使我们预期振荡或振动的振幅是递减的,因此运动最终衰减消失,系统最终静止于其静态平衡位置。这表明我们先前构建的(见 10.10.1 节)并由 (10.41)、(10.44) 和 (10.46) 所表示的数学模型在某些方面是不完善的。
在每种情形中被忽略的是能量耗散的影响。假设在单摆的情形中,单摆的运动受到空气阻力的阻碍。单摆克服空气阻力所做的功代表能量的持续损失,其结果是单摆的振荡振幅不断减小,直至最终静止。该情形如图 10.24 所示。作用在单摆质量上的力有重力、空气阻力(阻碍运动)以及摆臂中的张力。将这些力沿垂直于摆臂的方向分解,得到运动方程:
$$ml \frac{d^2\theta}{dt^2} = -R - mg \sin\theta$$
如果假设空气阻力与单摆质量的速度成正比,那么由于质量的速度为 $l(d\theta/dt)$ ,我们有
$$R = kl \frac{d\theta}{dt}$$
因此
$$ml \frac{d^2\theta}{dt^2} = -kl \frac{d\theta}{dt} - mg \sin\theta$$
或者,假设 $\theta$ 很小,使得 $\sin \theta \approx \theta$ 并重新整理各项,得
$$\frac{d^2\theta}{dt^2} + \frac{k}{m} \frac{d\theta}{dt} + \frac{g}{l}\theta = 0 \quad (10.48)$$
这是一个二阶线性常系数微分方程。应当注意,空气阻力与速度成正比这一假设并非唯一可能的假设。对于运动非常缓慢的物体,空气阻力可能更接近于常数;而对于运动非常快的物体,空气阻力通常被认为与速度的平方成正比,这是对现实更好的描述
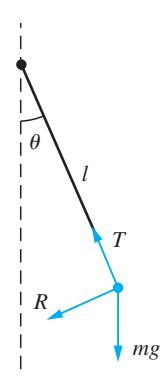
图 10.24 受空气阻力作用的单摆。