English · PDF 904
68 求由下列二阶线性常系数微分方程所描述的系统的阻尼参数和固有频率:
(a) $\frac{d^2x}{dt^2} + 2a\frac{dx}{dt} + 16p^2x = 0$
(b) $2\frac{d^2x}{dt^2} + 14\frac{dx}{dt} + \frac{1}{\alpha}x = 0$
(c) $2.41\frac{d^2x}{dt^2} + 1.02\frac{dx}{dt} + 7.63x = 0$
(d) $\frac{1}{\eta}\frac{d^2x}{dt^2} + 40\frac{dx}{dt} + 25\eta x = 0$
(e) $1.88\frac{d^2x}{dt^2} + 4.71\frac{dx}{dt} + 0.48x = 0$
69 确定所需适当参数的值,使由下列二阶线性常系数微分方程所描述的系统具有所给定的阻尼参数和固有频率:
(a) $\frac{d^2x}{dt^2} + \alpha\frac{dx}{dt} + \beta x = 0, \quad \zeta = 0.5, \quad \omega = \pi$
(b) $\frac{d^2x}{dt^2} + a\frac{dx}{dt} + bx = 0, \quad \zeta = 0.1, \quad \omega = 2\pi$
(c) $4\frac{d^2x}{dt^2} + q\frac{dx}{dt} + rx = 0, \quad \zeta = 1, \quad \omega = 1$
(d) $a\frac{d^2x}{dt^2} + b\frac{dx}{dt} + 14x = 0, \quad \zeta = 2, \quad \omega = 2\pi$
70 函数 $A(\Omega)$ 如 (10.55) 所给出,并如图 10.27 所示。证明当 $A(\Omega)$ 时, $\zeta < \sqrt{\frac{1}{2}}$ 有一个简单极大值点。设取得该极大值的 $\Omega$ 的值为 $\Omega_{\max}$ 。求 $\Omega_{\max}$ 作为 $\zeta$ 和的函数 $\omega$ , 并求 $A(\Omega_{\max})$ 。
对于 $\zeta > \sqrt{\frac{1}{2}}$ , $A(\Omega)$ 没有最大值,但确实有一个拐点。请通过考察图 10.27 证明: $|dA/d\Omega|$ 在拐点处取得最大值。设 $\Omega_c$ 为 $\Omega$ 取拐点时的值。证明 $\Omega_c$ 满足方程
$$3\Omega^6 + 5\beta\omega^2\Omega^4 + (4\beta^2 - 3)\omega^4\Omega^2 - \beta\omega^6 = 0$$
其中 $\beta = 2\zeta^2 - 1$ 。由此证明:对于 $\zeta = \sqrt{\frac{1}{2}}$ 的最大值为 $|dA/d\Omega|$ 发生于当 $\Omega = \omega$ 且为 $1/(\sqrt{2}\omega^3)$ 。同时求出以下情况的最大值:当 $|dA/d\Omega|$ 时 $\zeta = \sqrt{(\frac{1}{2} + \frac{1}{6}\sqrt{3})}$ 以及当 $\zeta = 1$ 时。
证明 $|d^2A(0)/d\Omega^2|$ 在以下情况取最小值:当 $\zeta = \sqrt{\frac{1}{2}}$ 时。使 $\zeta$ 和 $|dA/d\Omega|$ 的最大值最小化的两个值 $|d^2A(0)/d\Omega^2|$ 分别都很重要,特别是在控制理论中,因为它们在不同意义上使响应函数的平坦性最大化 $A(\Omega)$ 。
71 如图 10.29 所示,一个水下传感器安装在快速巡逻艇的龙骨下方。支撑支架为圆柱形截面(直径 0.04 m),因此会因涡流脱落而受到振荡侧向力的作用。与传感器本身相比,支架的质量可以忽略不计,传感器质量为 4 kg。支架的端部位移刚度为 $25,000\text{ N m}^{-1}$ 。振荡侧向力的频率为 $SU/d$ ,其中 $U$ 是船在水中航行的速度, $d$ 是支撑支架的直径, $S$ 是圆柱体涡流脱落的斯特劳哈尔数。 $S$ 的值约为 0.20。问在什么速度下,侧向力的频率将与传感器及其安装装置的固有频率重合?
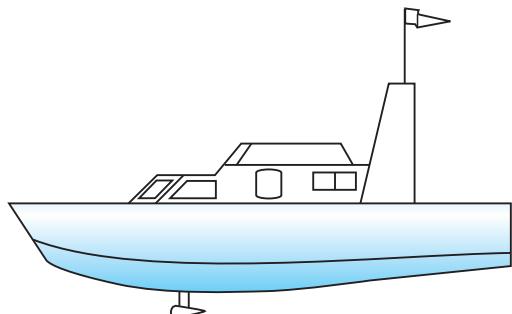
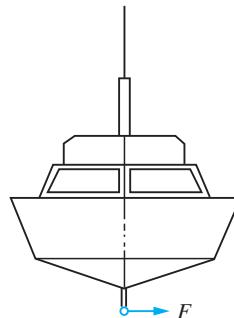
图 10.29 水下传感器安装装置。
72 如图 10.30 所示的机器设备安装在坚固的基础上,其安装方式可表征为一个刚性枢轴和两个如图所示的刚性弹簧。一个阻尼器