English · PDF 967
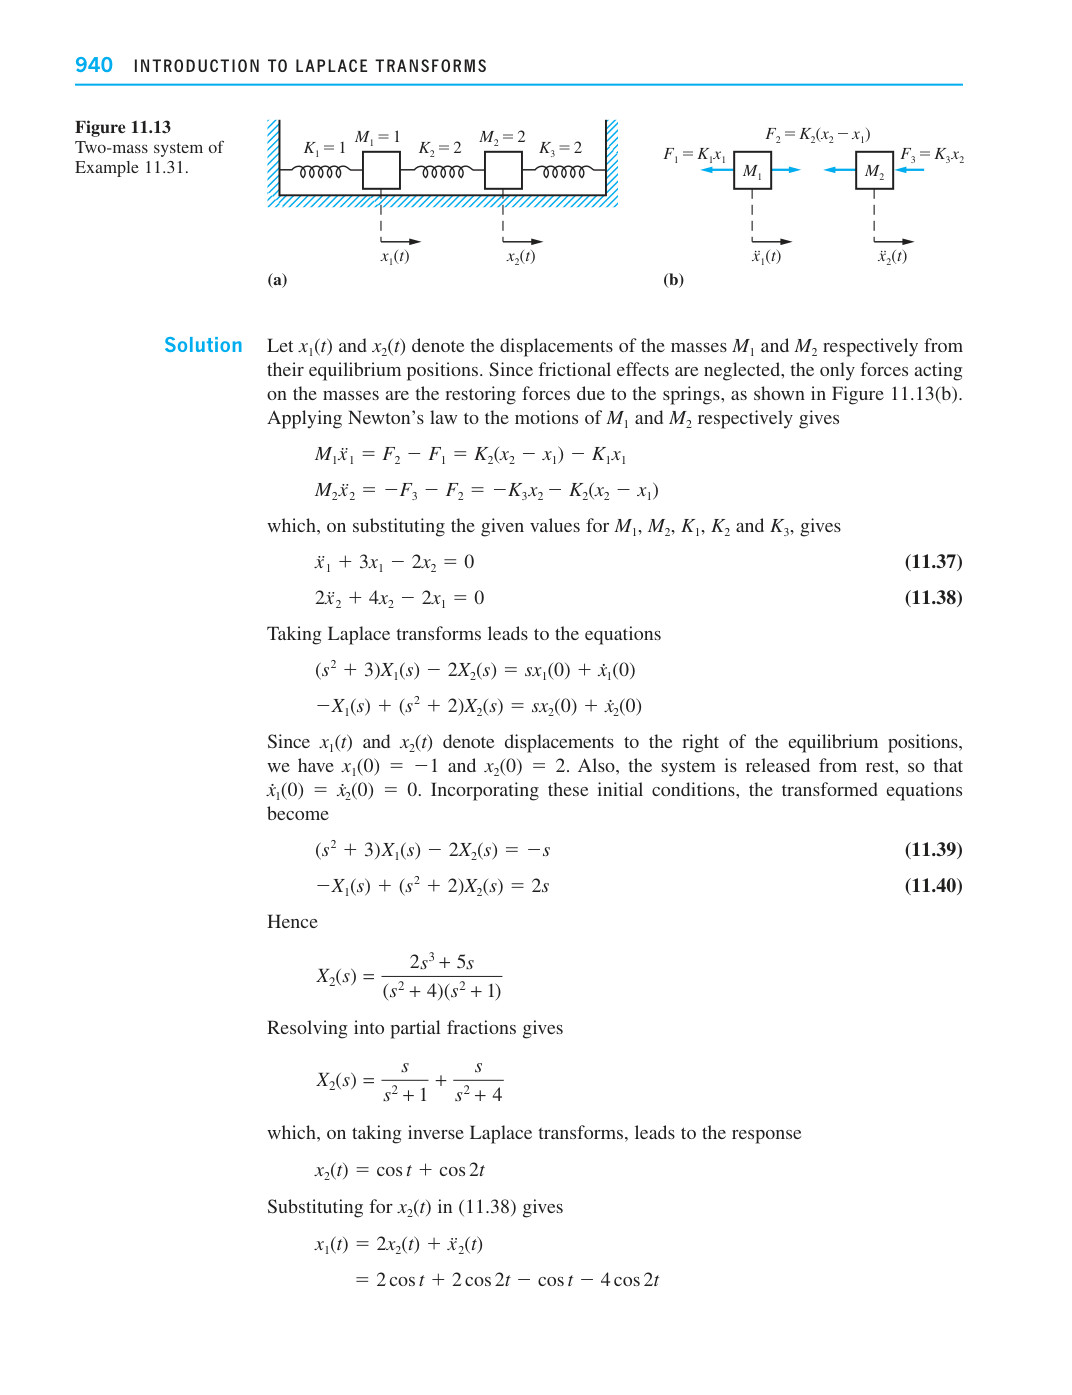
解答 设 x1(t) 和 x2(t) 分别表示质量 M1 和 M2 相对其平衡位置的位移。由于忽略摩擦效应,作用在质量上的力只有弹簧产生的恢复力,如图 11.13(b) 所示。分别对 M1 和 M2 的运动应用牛顿定律,得
$$M_1\ddot{x}_1 = F_2 - F_1 = K_2(x_2 - x_1) - K_1x_1$$
$$M_2\ddot{x}_2 = -F_3 - F_2 = -K_3x_2 - K_2(x_2 - x_1)$$
代入 M1、M2、K1、K2 和 K3 的给定值,得
$$\ddot{x}_1 + 3x_1 - 2x_2 = 0 \quad (11.37)$$
$$2\vec{x}_2 + 4x_2 - 2x_1 = 0 \quad (11.38)$$
取拉普拉斯变换,得到方程
$$(s^2 + 3)X_1(s) - 2X_2(s) = sx_1(0) + \dot{x}_1(0)$$
$$-X_1(s) + (s^2 + 2)X_2(s) = sx_2(0) + \dot{x}_2(0)$$
由于 $x_1(t)$ 和 $x_2(t)$ 表示平衡位置右侧的位移,我们有 $x_1(0) = -1$ 和 $x_2(0) = 2$ 。此外,系统由静止释放,因此 $\dot{x}_1(0) = \dot{x}_2(0) = 0$ 。将这些初始条件代入,变换后的方程变为
$$(s^2 + 3)X_1(s) - 2X_2(s) = -s \quad (11.39)$$
$$-X_1(s) + (s^2 + 2)X_2(s) = 2s \quad (11.40)$$
因此
$$X_2(s) = \frac{2s^3 + 5s}{(s^2 + 4)(s^2 + 1)}$$
化为部分分式得
$$X_2(s) = \frac{s}{s^2 + 1} + \frac{s}{s^2 + 4}$$
对其取拉普拉斯逆变换,得到响应
$$x_2(t) = \cos t + \cos 2t$$
将 x2(t) 代入 (11.38) 得
$$\begin{aligned} x_1(t) &= 2x_2(t) + \ddot{x}_2(t) \ &= 2\cos t + 2\cos 2t - \cos t - 4\cos 2t \end{aligned}$$
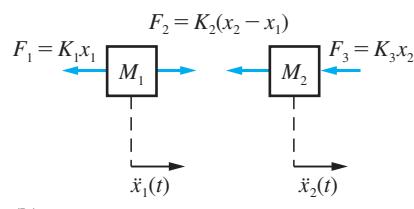
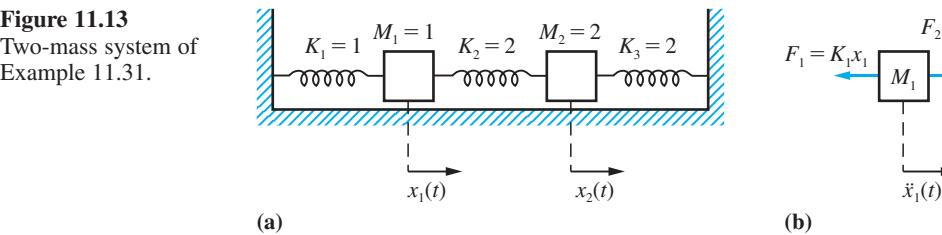
例 11.31 的两质量系统。