English · PDF 1014
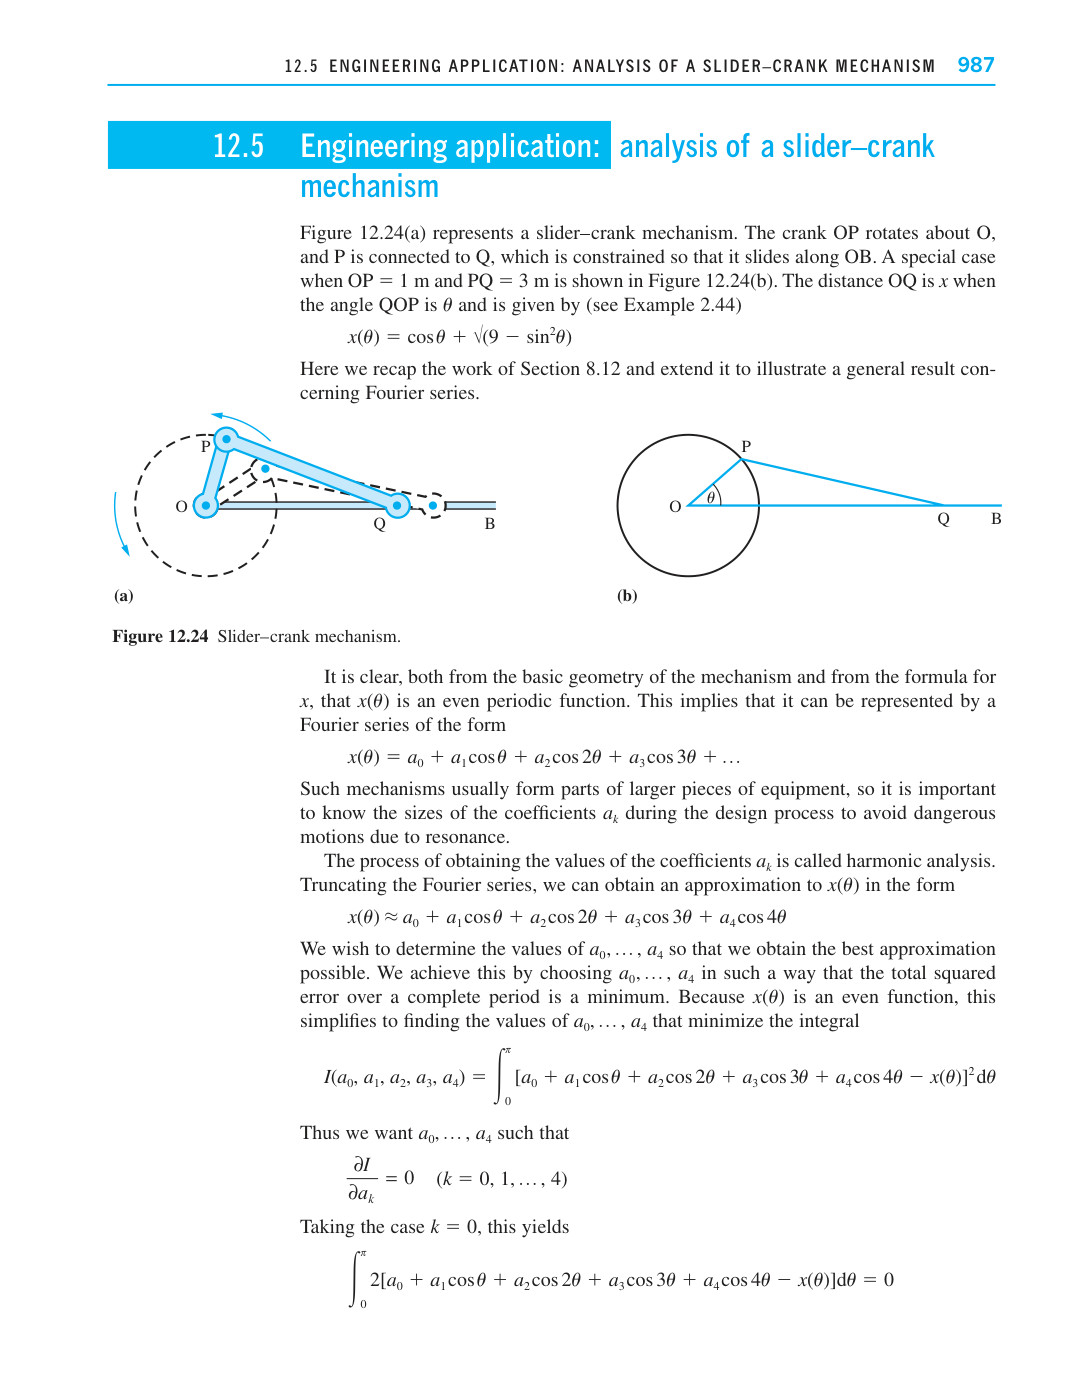
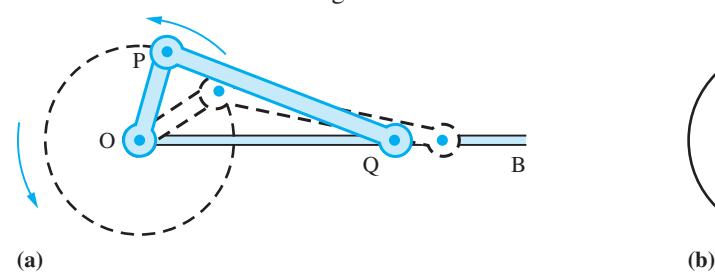
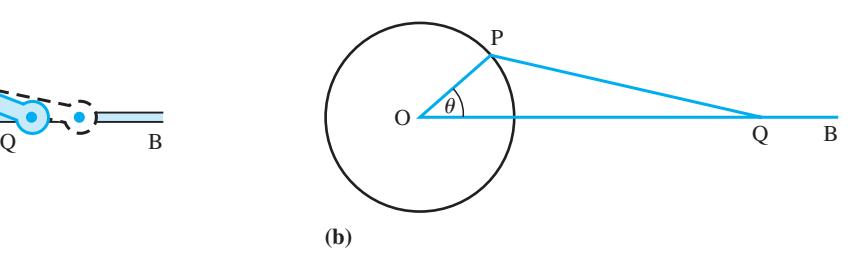
图 12.24 曲柄滑块机构。
图 12.24(a) 表示一个曲柄滑块机构。曲柄 OP 绕 O 旋转,P 与 Q 相连,Q 被约束沿 OB 滑动。图 12.24(b) 给出了 OP = 1 m 和 PQ = 3 m 的特例。当角 QOP 为 $x$ 时,距离 OQ 为 $\theta$ ,并由下式给出(见例 2.44)
$$x(\theta) = \cos \theta + \sqrt{9 - \sin^2 \theta}$$
这里我们回顾 8.12 节的工作,并将其扩展以说明关于傅里叶级数的一个一般性结论。
无论从该机构的基本几何结构还是从 $x$ 的公式来看,显然 $x(\theta)$ 是一个偶周期函数。这意味着它可以用如下形式的傅里叶级数表示
$$x(\theta) = a_0 + a_1 \cos \theta + a_2 \cos 2\theta + a_3 \cos 3\theta + \dots$$
这类机构通常是较大设备的一部分,因此在设计过程中了解系数 $a_k$ 的大小非常重要,以避免因共振而产生危险的运动。
求系数 $a_k$ 的值的过程称为谐波分析。通过截断傅里叶级数,我们可以得到 $x(\theta)$ 形式为
$$x(\theta) \approx a_0 + a_1 \cos \theta + a_2 \cos 2\theta + a_3 \cos 3\theta + a_4 \cos 4\theta$$
我们希望确定 $a_0, \dots, a_4$ 的值,以便获得最佳近似。我们通过选择 $a_0, \dots, a_4$ 使得在一个完整周期上的总平方误差最小来实现这一点。由于 $x(\theta)$ 是偶函数,这简化为求 $a_0, \dots, a_4$ 的值,使其最小化积分
$$I(a_0, a_1, a_2, a_3, a_4) = \int_0^\pi [a_0 + a_1 \cos \theta + a_2 \cos 2\theta + a_3 \cos 3\theta + a_4 \cos 4\theta - x(\theta)]^2 d\theta$$
因此我们希望 $a_0, \dots, a_4$ 满足
$$\frac{\partial I}{\partial a_k} = 0 \quad (k = 0, 1, \dots, 4)$$
取情形 $k = 0$ ,这给出
$$\int_0^\pi 2[a_0 + a_1 \cos \theta + a_2 \cos 2\theta + a_3 \cos 3\theta + a_4 \cos 4\theta - x(\theta)] d\theta = 0$$