←
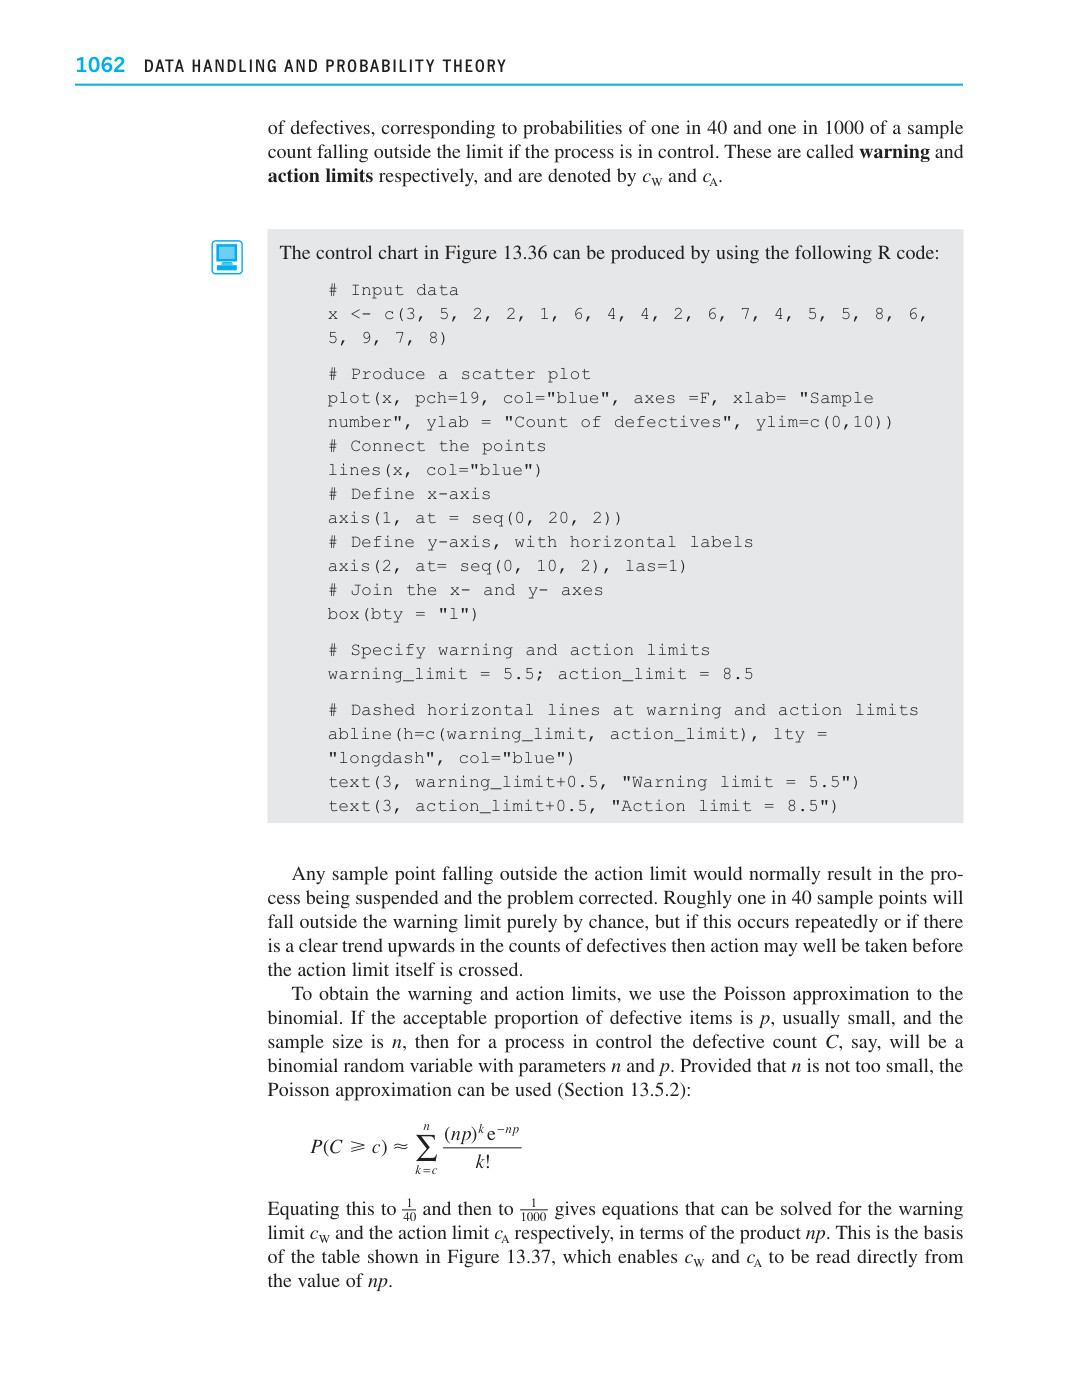
PDF 1089 / 1160 Input data x <- c(3, 5, 2, 2, 1, 6, 4, 4, 2, 6, 7, 4, 5, 5, 8, 6, 5, 9, 7, 8) # Produce a scatte
→
English · PDF 1089
Original PDF page 1089
中文 · PDF 1089

图 13.36 中的控制图可以用以下 R 代码生成:

输入数据 x <- c(3, 5, 2, 2, 1, 6, 4, 4, 2, 6, 7, 4, 5, 5, 8, 6, 5, 9, 7, 8) # 绘制散点图 plot(x, pch=19, col="blue", axes =F, xlab= "样本编号", ylab = "不合格品数", ylim=c(0,10)) # 连接各点 lines(x, col="blue") # 定义 x 轴 axis(1, at = seq(0, 20, 2)) # 定义 y 轴,标签水平显示 axis(2, at= seq(0, 10, 2), las=1) # 连接 x 轴和 y 轴 box(bty = "l") # 指定警戒限和行动限 warning_limit = 5.5; action_limit = 8.5 # 在警戒限和行动限处绘制水平虚线 abline(h=c(warning_limit, action_limit), lty = "longdash", col="blue") text(3, warning_limit+0.5, "警戒限 = 5.5") text(3, action_limit+0.5, "行动限 = 8.5")

任何落在行动限之外的样本点通常会导致过程被暂停并对问题进行纠正。大约每 40 个样本点中会有 1 个纯粹由于偶然而落在警戒限之外,但如果这种情况反复出现,或者不合格品数呈现明显的上升趋势,那么很可能在行动限本身被突破之前就采取行动。

为了得到警戒限和行动限,我们使用二项分布的泊松近似。设可接受的不合格品比例为 p(通常很小),样本量为 n,那么对于一个受控的过程,不合格品数 C(设为 C)将是参数为 n 和 p 的二项随机变量。只要 n 不太小,就可以使用泊松近似(第 13.5.2 节):

$$P(C \geq c) \approx \sum_{k=c}^n \frac{(np)^k e^{-np}}{k!}$$

将其等于 1 40,再等于 1 1000 即可得到关于乘积 np 的方程,分别可解出警戒限 cW 和行动限 cA。这就是图 13.37 所示表格的依据,该表使得可以直接从 np 的值读出 cW 和 cA。

不合格品数,分别对应于当过程受控时样本计数落在限之外的概率为四十分之一和千分之一。它们分别被称为警戒限和行动限,并记作 cW 和 cA。